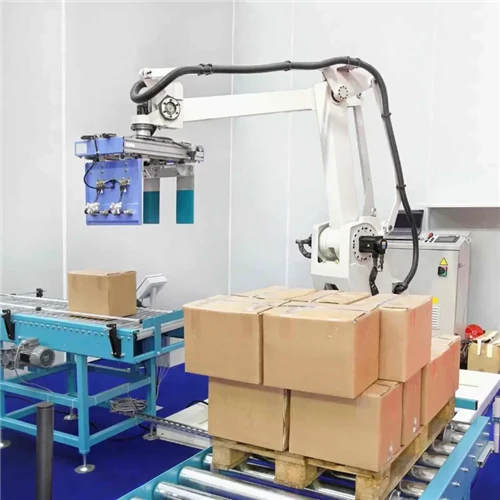
1. Paket Boyutsal Farklılıklarının ve Mekanik Risklerin Sınıflandırılması
Otomatik ikincil paketleme ve{0}}hat-sonu lojistiğinde, gelen malzeme düzensizlikleri operasyonel aksamanın birincil kaynağını temsil eder. Paketler, üretim toleransları, ortam nemi değişimleri ve dahili ürün kayması nedeniyle nadiren nominal CAD boyutlarına mükemmel şekilde uyum sağlar. Bu sapmaların üstesinden gelmek, özel ekipman konfigürasyonları gerektirir.
1.1 Özel Malzeme ve Kusur Sınıflandırmaları
Çarpık Mukavva ve Oluklu Kutular
- Fiziksel Neden:Ortamdaki nem dalgalanmaları, oluklu mukavvanın iç ve dış astarları arasında farklı nem emilimine neden olarak yapısal levha eğrilmesine yol açar.
- Mekanik Sonuç:Eğik bir kutu üst yüzeyi,-düzlemsel olmayan bir temas bölgesi oluşturur; bu, vakumlu vantuzların hava geçirmez bir yalıtım oluşturmasını engeller ve bu da toplama hatalarına veya paketin seyahat ortasında düşmesine neden olur.
Aşırı-Dolu Torbalar ve Şişmiş Kartonlar
- Fiziksel Neden:Hacimsel aşırı-genleşme, iç ürünün çökelmesi veya gaz sıkışması, kabın düz dikey duvarlarını dışbükey bir şekil almaya zorladığında meydana gelir.
- Mekanik Sonuç:Şişkin paketler, hesaplanan ağırlık merkezini kaydırır ve fiziksel ayak izini değiştirir; bu da yanal-sıkıştırıcıların eşit olmayan basınç uygulamasına neden olarak istifin yanlış hizalanmasına neden olur.
Doğrusal Boyutsal Sapmalar
- Fiziksel Neden:Yukarı yöndeki kutu imalatı sırasında kümülatif kesme, çentikleme ve katlama toleransları, bitmiş paketleme birimlerinin mutlak uzunluğu, genişliği ve yüksekliğinde farklılıklar yaratır.
- Mekanik Sonuç:Standart sabit-koordinat seçme-ve-yerleştirme programları, yapısal boyut değişikliklerini telafi etmekte başarısız olur, bu da palet katmanında fiziksel çarpışmalara veya birikim boşluklarına yol açar.
Düzensiz Ürün Ağırlık Dağılımı
- Fiziksel Neden:Asimetrik dahili ürün yerleşimi veya sıvı kapların içindeki sıvının kaydırılması, dahili kütle dengesizlikleri yaratır.
- Mekanik Sonuç:Robotik kolun yüksek-hızlı açısal dönüşü sırasında, eşit olmayan kütle, servo motorların önceden-ayarlı tork limitlerini aşan beklenmedik dönme momentleri (M=F * d) oluşturur.
1.2 Paketleme Kusurlarının ve Sistem Etkisinin Kantitatif Analizi
| Kusur Tanımı | Ölçülebilir Boyutsal Tolerans Aralığı | Birincil Mekanik Arıza Noktası | İstifleme Stabilitesine Doğrudan Etki |
| Yüzey Çarpılması / İçbükeylik | >300 mm'lik bir açıklıkta gerçek yatay düzlemden 5 mm sapma. | Kap çevresindeki hava bypassından dolayı vakum kabı contası arızası. | Paketlerin düşme riski yüksek; Eksik üniteler nedeniyle tamamlanmamış palet katmanları. |
| Yan Duvar Şişkinliği / Dışbükeylik | Nominal genişlik spesifikasyonlarının ötesinde +8mm - +15mm arası genişleme. | Mekanik kıskaç kayması veya paket yapısının lokal olarak ezilmesi. | Kararsız sütun istiflemesi; standart palet sınırlarını aşan düzensiz katman boyutları. |
| Doğrusal Uzunluk / Genişlik Farkı | Nominal kutu planlarından ±3 mm ila ±6 mm sapma. | Sabit-konum sonu-efektörleri tarafından hatalı merkez-nokta hesaplaması. | Katmanlar arasında aralık hatalarının birikmesi, sıraların palet kenarından sarkmasına neden olur. |
| Hacimsel Yükseklik Farkı | Nominal dikey yükseklikten ±4 mm ila +8 mm sapma. | Robotun Z-ekseni alet yüzünün erken fiziksel teması veya mekanik çarpması. | Birbirine kenetlenen katmanlar düz kalmayı başaramaz, bu da eğimli, dengesiz bir yığına yol açar. |
Devamını oku:《Oluklu Kutu Fabrikanızda Arıza Süresini Nasıl Azaltabilirsiniz: Pratik Bir Kılavuz express
2. Yukarı Yönlü Mekanik Merkezleme ve Kare Alma Sistemleri
Otomatik bir malzeme taşıma hücresi bir paketi kavramaya çalışmadan önce, gelen ünitenin geometrik farklılığı en aza indirecek şekilde mekanik olarak koşullandırılması gerekir. Fiziksel yanlış hizalamaları düzeltmek için yalnızca robotik kola güvenmek döngü verimliliğini azaltır. Entegre yukarı akışlı mekanik düzeltme sistemleri tekrarlanabilir toplama koordinatları sağlar.
2.1 Mekanik Düzeltme Ünitelerinin Teknik Özellikleri
Pnömatik Yan Kareleme Plakaları
- Operasyonel Mekanizma:Çift etkili pnömatik silindirler tarafından tahrik edilen karşılıklı çift plaka, gelen paketi toplama bölgesine girmeden önce genişlik ekseni boyunca sıkıştırır.
- Mühendislik Fonksiyonu:Bu sistem hafif şişkin yan duvarları sıkıştırır ve çarpık kutu köşelerini gerçek dikdörtgen yönelime (90 derecelik açılar) geri zorlayarak yapısal taban çizgisini sıfırlar.
V-Yiv Merkezleme Makaralı Konveyörler
- Operasyonel Mekanizma:Ortak bir hat şaftı tarafından tahrik edilen birbirine kenetlenen açılı silindirler, gelen paketleri fiziksel olarak konveyör yolunun mutlak uzunlamasına merkez hattına doğru yönlendirir.
- Mühendislik Fonksiyonu:Yanal konum farklılığını ortadan kaldırır (YYukarı yönde birleşen şeritlerin neden olduğu -eksen kayması) paketin merkez noktasının robotun öğretilen toplama koordinatıyla hizalanmasını sağlar.
Oransal Basınç Valfi Düzenlemesi
- Operasyonel Mekanizma:Elektronik oransal valfler (0,1 MPa ila 0,6 MPa), özel malzeme tarifine göre kare alma plakalarına uygulanan pnömatik kuvveti dinamik olarak ayarlar.
- Mühendislik Fonksiyonu:Sistemin kare ağır, çift{0}}duvarlı kutulara yüksek basınç uygulamasına olanak tanırken, yapısal ezilmeyi önlemek amacıyla ince ambalajlarda basıncı otomatik olarak düşürür.
Mekanik Tavan Bastırma Çubukları
- Operasyonel Mekanizma:Yüksekliği-ayarlanabilir bir mekanik silindir çubuğu, gelen paketlerin üst yüzlerine sabit bir dikey aşağıya doğru kuvvet (15 N - 40 N) uygular.
- Mühendislik Fonksiyonu:Bu fiziksel kısıtlama, vakumlu toplama döngülerinden hemen önce yukarıya doğru-eğri kanatları veya üst-yüzey içbükeyliklerini düzleştirerek vantuzların başarılı bir şekilde devreye girmesini sağlar.
2.2 Yukarı Yönde Hizalama Makineleri için Kalibrasyon Parametreleri
| Mekanik Bileşen | Standart Çalışma Parametresi | Ayar Aralığı / Sınırı | Hedef Mühendislik Metriği |
| Kare Alma Silindir Stroku | 150 mm nominal uzatma | ±25mm mekanik sınırlar | Gerçek merkez çizgisinin ±1,0 mm'si dahilinde hizalama doğruluğu. |
| Oransal Valf Basıncı | Standart kartonlar için 0,4 MPa | 0,1 MPa ila 0,6 MPa dijital aralık | 1,5 mm'nin altında yapısal sapma önleme. |
| Havai Çubuk Açıklığı | Nominal kutu yüksekliği -2mm | 100 mm'den 600 mm'ye kadar dikey hareket | Vakum kapları için mutlak düz düzlemsel yüzey sunumu. |
| Konveyör Kılavuzu Genişliği | Nominal kutu genişliği +5mm | 200 mm ila 800 mm manuel/otomatik genişlik | Yanal eğrilmenin ortadan kaldırılması; çarpıklık açısı < 0,5 derece. |
Devamını oku:《Değirmen Rulo Standının Bakımı Nasıl Yapılır Pnömatik Fren ekspres

3. Kol Aletleri (EOAT) Tasarımı ve Fiziksel Telafinin{-Sonu
Fiziksel paket farklılıkları tam olarak çözülmeden yukarı yöndeki mekanik düzeltme ünitelerinden geçtiğinde,Kol Takımının-Sonu-(EOAT)kalan geometrik hatalara fiziksel olarak uyum sağlamalıdır. Özel-mühendislik araçları, düşme hatalarını ve bileşen hasarını önler.
3.1 Gelişmiş Mekanik Takım Yapılandırmaları
Yaylı-Yüklü Süspansiyon ve Yüzer Mekanizmalar
- Tasarım Yapılandırması:Ana alet ön plakası, ağır hizmet tipi çelik kalıp yaylarıyla çevrelenen yüksek-hassas doğrusal kılavuz miller yoluyla robot montaj flanşına bağlanır.
- İşlev:Bu mekanik yüzer düzenleme, Z-ekseni boyunca +15mm'den +30mm'ye kadar dikey uyumluluk sağlar. Bir paket nominal spesifikasyonlardan daha uzunsa yaylar fiziksel etkiyi absorbe etmek için sıkışır ve robotun iç dişli kutularını şok yüklerden korur.
Destek Çıkıntılarına Sahip Özelleştirilmiş Mekanik Tutucu Parmaklar
- Tasarım Yapılandırması:Ağır-işe uygun, sert çelik veya alüminyum yan kelepçe parmakları-yüksek-sürtünmeli poliüretan pedlerle ve işlenmiş bir alt destek dudağıyla donatılmıştır.
- İşlev:Görevleri özel olarak yürütürkenkarton kutu robotik paletleyiciAlet, yanal sıkma kuvveti ve alttan pozitif mekanik desteğin birleşimine dayanır. Bir kutu ciddi yanal çıkıntı veya zayıflamış yapısal bütünlük sergilese bile, alt çıkıntı fiziksel olarak ağırlığı destekleyerek paketin hızlı eksen-4 ve eksen-6 dönüşleri sırasında dışarı kaymasını önler.
Bağımsız Çek-Valf Vakum Sistemi (Körük Stili Vantuz)
- Tasarım Yapılandırması:Çok-bükümlü silikon körüklü kaplar, ayrı çok-aşamalı Venturi vakum kartuşları veya bağımsız bilyalı-kontrollü akış valfleriyle eşleştirilir.
- İşlev:Esnek körük tasarımı, bireysel vantuzların çarpık, eğimli veya düz olmayan kutu üst yüzeylerine uyacak şekilde bağımsız olarak 25 mm'ye kadar genişlemesine veya sıkıştırılmasına olanak tanır. Belirli bir kap düzeltilemez bir boşlukla karşılaşırsa ve sızdırmazlık sağlanamazsa, bağımsız çek valfi otomatik olarak hava yolunu kapatarak kalan çalışan kaplar üzerinde tam sistem vakum basıncını korur.
3.2 Kol Takımı (EOAT) Seçim Matrisinin-Sonu-
| Ambalaj Özellikleri | Önerilen Takım Yapılandırması | Birincil Yapısal Malzeme | Maksimum Ağırlık Kapasitesi |
| Çarpık Yüzeyler / Değişken Yükseklikler | Bağımsız çek valfli ve Z-ekseni yaylı süspansiyona sahip körüklü vakum pedleri. | Eloksallı Alüminyum / Silikon Bardaklar | Bireysel toplama döngüsü başına 45 kg'a kadar. |
| Şiddetli Yan Çıkıntı / Yüksek Ağırlık | Alt destek çıkıntılarına ve orantılı kuvvet kontrolüne sahip mekanik-yan sıkıştırma parmakları-. | Yapısal Karbon Çelik / Poliüretan | 120 kg'a kadar taşıma kapasitesi. |
| Öngörülemeyen Doğrusal Ayak İzleri | Kombinasyon aracı: Kendi kendini merkezleyen pnömatik yan kaydırıcılarla-eşleştirilmiş üst vakum matrisi-. | Havacılık Sınıfı Alüminyum Alaşım | 65 kg'a kadar toplam paket ağırlığı. |
| Kırılgan / Düşük ECT Karton | Yüksek-yüzey-alanlı düşük-vakum plakaları, yüksek-akışlı rejeneratif üfleyiciler kullanır. | İşlenmiş Delrin / Kapalı-Hücreli Köpük | 30 kg'a kadar yumuşak-taşıma sınırı. |
Devamını oku:《Oluklu Mukavva Makinesi Birleştirme Makinesi Nedir? Kutu Fabrikası Yöneticileri İçin Pragmatik Bir Giriş

4. Sensör Entegrasyonu ve PLC Kontrol Otomasyonu
Mekanik ve takımlama çözümleri aşırı boyutsal farklılıkların üstesinden gelmek için yetersiz kaldığında, sistemin hareketlerini uyarlamak için gerçek-zamanlı elektronik sensör geri bildirimi ve dinamik PLC kontrol algoritmaları gerekir.
Elektronik ve Yazılım Kontrol Yöntemleri
Uçuş-Süresi-(ToF) Lazer Mesafe Profilleyicileri
- Uygulama:Lazer mesafe sensörleri doğrudan EOAT çerçevesine monte edilir veya gelen konveyör toplama istasyonunun üzerine asılır.
- Mantık:Sensör, toplama döngüsü başlamadan önce paketin üst yüzeyine olan mesafeyi kesin olarak ölçer. PLC, Z-ekseni hedef koordinatını dinamik olarak dengelemek için bu verileri işler ve aşırı-dolu veya olağanüstü uzun paketlerle çarpışmaları önler.
Tork Limit Kontrolü ve Aktif Servo Akım İzleme
- Uygulama:Robot kontrolörü, kapalı-döngü geri besleme döngüleri aracılığıyla tüm eksen servo motorlarının elektrik akımı çekişini sürekli olarak izler.
- Mantık:Tutucu, deforme olmuş veya yanlış yerleştirilmiş bir paketin neden olduğu beklenmeyen bir fiziksel engelle karşılaşırsa servo akımı anormal şekilde yükselir. Kontrol cihazı bu tork artışını anında algılar, eksen hareketini milisaniyeler içinde durdurur ve bileşen hasarını önlemek için güvenli bir kurtarma dizisini tetikler.
PLC Matrisi-Kaydırma ve Dinamik Koordinat Ayarlaması
- Uygulama:Bir EtherCAT veya Profinet fieldbus ağı üzerinden bağlanan yüksek- hızlı bir endüstriyel PLC (örneğin, Siemens S7-1500 veya Beckhoff TwinCAT), sistem mantığını yönetir.
- Mantık:Sistem, gelen birimlerin fiziksel boyutlarını gerçek zamanlı olarak ölçer. Paket uzunluğu nominal değerlerden farklıysa, PLC yazılımı yerleştirme koordinatlarını otomatik olarak kaydırır (XVeYMevcut katman için ofsetler) aralık boşluklarını veya palet sarkmasını önler.
Devamını oku:《Kağıt Birleştirici ROI 2026: Otomatik Rulo Değişikliklerinin Arkasındaki Zorlu Finansal Matematik express
5. Tedarikçi Tedarik Standartları ve Teknik-Satış Sonrası Destek
Paket boyutsal farklılığını etkili bir şekilde yönetmek, sağlam, sahada-kanıtlanmış donanıma ve-iyi tasarlanmış kontrol yazılımına yatırım yapmayı gerektirir. Düşük-maliyetli makineler, standart olmayan paketleme malzemelerini sık sık sistem kesintisi olmadan işlemek için gereken yapısal sağlamlık ve yazılım uyarlanabilirliğinden genellikle yoksundur.
5.1 Ekipman Tedarikinde Teknik Seçim Kriterleri
Yapısal Çelik Kalınlığı ve Çerçeve Kütlesi
- Gereklilik:Ana destek köprüsü ve robot tabanı kaideleri, duvar kalınlığı 8 mm ila 12 mm'den az olmayan ağır yapısal karbon çeliğinden (minimum Q235B veya Q355B sınıfı) üretilmelidir.
- Muhakeme:Yüksek yapısal kütle, ağır, düzensiz şekilli paketlerin yüksek-hızlı hareketler sırasında ani vites değiştirme ayarlamalarına neden olması durumunda oluşan burulma kuvvetlerini ve şiddetli titreşimleri etkili bir şekilde sönümler.
Açık-Architecture PLC Yazılım Çerçeveleri
- Gereklilik:Tescilli, kilitli kontrol yazılımından kaçının. Ekipman üreticisinin tamamen erişilebilir, iyi-belgelenmiş PLC merdiven mantığı veya yapılandırılmış metin kaynak kodu sağlaması gerekir.
- Muhakeme:Açık erişim, fabrika otomasyon mühendislerinin tolerans sınırlarını ayarlamasına, -yerleşme gecikmelerine ince ayar yapmasına ve ambalaj malzemesi kalitesi zamanla değiştikçe yeni sensör teknolojilerini entegre etmesine olanak tanır.
Sıkı Fabrika Kabul Testi (FAT) Protokolleri
- Gereklilik:Tedarik sözleşmeleri, makine üreticisinin kusurlu malzeme numunelerini kullanarak kapsamlı bir Fabrika Kabul Testi (FAT) gerçekleştirmesini gerektirmelidir.
- Muhakeme:Ekipman sevkiyat için onaylanmadan önce sistem, yüzlerce kasıtlı olarak çarpıtılmış,{0}}özellik dışı-ve aşırı-doldurulmuş ürün numunelerini maksimum hızda, güvenlik hatalarını veya düşürme hatalarını tetiklemeden sürekli olarak işleme yeteneğini göstermelidir.
5.2 Sistem Alıcıları için Zorunlu Tedarik Kontrol Listesi
- Hızlı yerel parça tedariği sağlamak için ekipmanın standart, dünya çapında mevcut endüstriyel bileşenleri (örn. Siemens, Allen-Bradley, SMC, SEW-Eurodrive) kullandığını doğrulayın.
- Fabrika mühendislerinin site dışında sorun giderme işlemlerini gerçekleştirmesine olanak sağlamak için uzaktan tanılama donanım modüllerinin (şifreli VPN yönlendiricileri gibi) dahil edildiğini onaylayın.
- Maksimum taşıma yükü ve ofset tork koşulları altında yapısal bütünlüğü doğrulamak için Kol Sonu-Takımının (EOAT) sonlu elemanlar analizinden (FEA) geçtiğini doğrulayan belgeleri zorunlu kılın.
- Hızlı arıza çözümü için makine operatörü arayüzünün (HMI), adım adım-adım{-grafik sorun giderme kılavuzları içermesi gerektiğini belirtin.
Ağır hizmet tipi endüstriyel sistemlerimizin-karmaşık malzeme farklılıklarını nasıl ele aldığını, kuru uç verimliliğini- nasıl iyileştirdiğini ve mevcut üretim hatlarınızla nasıl entegre olduğunu keşfetmek için özel ağlarımızdaki kapsamlı ekipman portföyümüzü keşfedin Robotik Paletleyicikategori sayfası. Tecrübeli biriyle ortaklıkotomatik robotik paletleyici üreticisiotomatik paketleme hatlarınızın zorlu, spesifikasyonlara aykırı-ambalaj malzemelerini işlerken bile maksimum çalışma süresini korumasını sağlar.