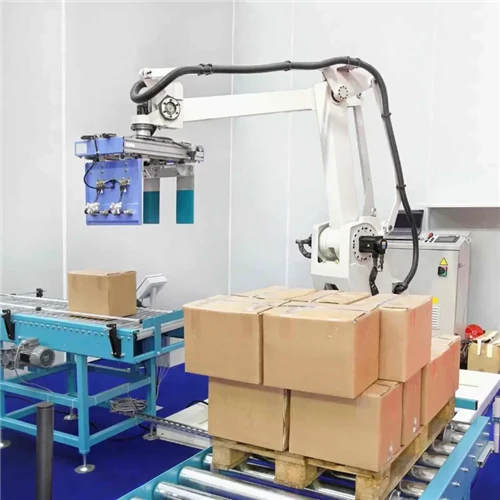
Yönetici Özeti:Otomatik paketleme tesislerinde operasyonel güvenliğin sağlanması, tehlike kontrolüne yönelik sıkı,-katmanlı bir yaklaşım gerektirir. Endüstriyel paletleme robotu veya cobot sisteminin uygulanması, ISO 12100, ISO dahil olmak üzere küresel standartlara sıkı uyum gerektirir.10218-1/2, ISO/TS 15066 ve ISO 13849-1. Eksiksiz bir koruma mimarisi, fiziksel kilitli çevre çitlerini, güvenlik ışık perdeleri ve lazer tarayıcılar gibi optik algılama teknolojilerini ve gelişmiş Güvenlik PLC kontrol mantığını birleştirir. Paketleme tesisleri, risk değerlendirmelerini doğru şekilde uygulayarak, güvenlik mesafelerini hesaplayarak ve akıllı susturma ve kapatma işlevlerini yapılandırarak, sıfır zarar veren çalışma ortamlarına ve tam CE ve OSHA uyumluluğuna ulaşırken yüksek hat verimini koruyabilir.
1. Risk Değerlendirme Çerçevesi: Hücre Güvenliğinin Temeli
Robotik paletleyiciyi kurmadan önce mühendislik ekiplerinin, tasarım, risk değerlendirmesi ve risk azaltmayla ilgili genel ilkeler yoluyla makinelerin güvenliğini düzenleyen ISO 12100'e uygun olarak kapsamlı bir risk değerlendirmesi yapması gerekir. Risk değerlendirmesi tasarım, entegrasyon ve devreye alma boyunca uygulanan yinelemeli bir süreçtir.
Temel Risk Değerlendirme Adımları
- Tehlike Tanımlaması:Otomatik çalıştırma, manuel öğretme, bakım ve sıkışma giderme de dahil olmak üzere tüm çalışma modlarında potansiyel mekanik, elektrik ve operasyonel tehlikelerin belirlenmesi.
- Risk Tahmini:Potansiyel yaralanmanın ciddiyetinin, maruz kalma sıklığının veya süresinin ve zarardan kaçınma olasılığının değerlendirilmesi.
- Risk Azaltma (Üç-Adım Yöntemi):Keskin kenarları ortadan kaldırmak veya robot hızını sınırlamak için doğası gereği güvenli tasarım önlemleri uygulamak, fiziksel çitler ve ışık perdeleri gibi koruma önlemlerini entegre etmek ve net uyarı işaretleri ve operatör eğitim protokolleri sağlamak.
Küresel Standartlara Genel Bakış
ISO 12100:Bir risk tahmin matrisi yoluyla değerlendirilen, makineler için genel risk değerlendirme metodolojisine ve risk azaltma ilkelerine odaklanır.
ISO 10218-1/2:Endüstriyel robotlar, robot sistemleri ve entegrasyon için zorunlu güvenlik gereksinimlerini ve hücre tasarım kriterlerini belirler.
ISO/TS 15066:İşbirliğine dayalı robot çalışması ve biyomekanik basınç eşiklerine dayalı güç ve kuvvet sınırlaması için özel rehberlik sağlar.
ISO 13849-1:PLd veya PLe gibi Performans Düzeylerini tanımlayarak{0}kontrol sistemleri tasarımı ve doğrulamasının güvenlikle ilgili kısımlarını özetlemektedir.
IEC 62061:Güvenlik Bütünlüğü Düzeyleri SIL2 veya SIL3 ile tanımlanan, makinelere yönelik elektrikli ve elektronik güvenlik-ile ilgili kontrol sistemlerinin işlevsel güvenliğini düzenler.

2. Fiziksel Çevre Çitleme ve Koruma Mimarisi
Fiziksel çevre çitleri, endüstriyel paletleme robot kolunun tehlikeli hareket alanına izinsiz insanların girişini önleyen birincil sert bariyeri sağlar.
Çevre Çit Tasarım Gereksinimleri
- Minimum Yükseklik Düzenlemeleri:ISO 13857'ye uygun olarak sert koruma çitleri, operatörlerin tehlike bölgesine ulaşmasını önlemek için yerden minimum 2.000 milimetre yükseklikte durmalıdır.
- Yerden Yükseklik:Alt ağ çerçevesinin, personelin altına sürünerek girmesini önlemek ve kolay yıkama ve zemin temizliği sağlamak için 150 ila 200 milimetrelik bir yerden açıklığı koruması gerekir.
- Mesh Açıklığı Boyutu:Ağ açıklıkları parmakların veya ellerin yapısal tehlikelere ulaşmasını önlemelidir. Standart 50 x 50 milimetrelik tel ağ, herhangi bir hareketli mekanik bileşenden minimum 200 milimetrelik bir güvenlik mesafesi gerektirir.
Hücre Erişimi ve Kilitleme Dizisi
Standart çalışma sırasında robot hücresi tamamen kilitlenir. Bir operatör HMI konsolu aracılığıyla giriş talebinde bulunduğunda kontrol sistemi kontrollü bir hız yavaşlaması başlatır. Sistem Güvenli Tork Kapatma durumunu tetiklediğinde ve sıfır hareketi doğruladığında, sıkışmış-anahtar veya solenoid kilidi erişim kapısını serbest bırakarak hücreye manuel olarak güvenli giriş yapılmasını sağlar.
Fiziksel çevre çitlerine yerleştirilmiş tüm erişim kapılarına, koruma kilitleme özelliğine sahip çift-kanallı güvenlik kilitleme anahtarları takılmalıdır. Solenoid-kilitleme güvenlik anahtarları, robot tamamen durana kadar erişim kapılarını kilitli tutar. Sıkışmış-anahtar kilitleme sistemleri, operatörlerin kapıyı açmadan önce fiziksel bir güvenlik anahtarını kapı konsolundan çıkarmasını gerektirir ve bu anahtarın hücreye taşınması, personel içerideyken üçüncü tarafların kapıyı kapatmasını ve otomatik-modu yeniden başlatmasını önler.
3. Optik Koruma: Işık Perdeleri ve Lazer Tarayıcılar
Fiziksel bariyerler palet besleme veya çıkış taşıma hatlarını kısıtladığında, optik varlık-algılama cihazları aktif elektro-hassas koruyucu ekipman sağlar.
Emniyetli Işık Perdeleri (Tip 4, PL e)
Güvenlik ışık perdeleri, erişim açıklıklarına bir dizi kızılötesi ışın yansıtır. Herhangi bir ışının kesilmesi Güvenlik PLC'sine derhal durma sinyali gönderir. Parmak koruması, 14-milimetrelik bir çözünürlük kullanır ve kol sonu takım tutucuları gibi tehlikeli sıkışma noktalarının{-yakınlarına kurulur. El koruması, konveyörlerin etrafında standart konfigürasyon olarak 30 milimetrelik bir çözünürlük kullanır. Vücut algılama ve erişim kontrol ızgaraları, çevreye giriş koruması için 300 ila 500 milimetre çözünürlüklü çok ışınlı kurulum kullanır.
Güvenlik Lazer Tarayıcıları (Alan Koruma)
Güvenlik lazer tarayıcıları, paletleme robotu sisteminin etrafındaki 2D zemin alanlarını izlemek için{0}}Uçuş-Zamanını-lazer yansımasını kullanır. Dinamik bölge değişimine izin verirler. Operatör uyarı bölgesine yaklaştığında tarayıcı sesli bir alarmı tetikler ve robot kontrolörüne güvenli bir azaltılmış hıza kadar yavaşlaması için sinyal verir. Operatör iç koruma bölgesine yaklaşırsa tarayıcı anında kategori 0 veya kategori 1 güvenli durdurma işlemini gerçekleştirir.
4. Güvenlik Mesafesinin Hesaplanması (ISO 13855 Uyumluluğu)
Güvenlik ışık perdesinin endüstriyel paletleme robotu koluna çok yakın yerleştirilmesi ciddi bir güvenlik tehlikesi oluşturur; zira operatör, robot kolu tamamen durmadan önce tehlikeli hareket bölgesine ulaşabilir.
Minimum güvenlik mesafesi standart bir formül kullanılarak ISO 13855'e göre hesaplanır. Gerekli mesafe, insan yaklaşma hızının toplam sistem durma süresiyle çarpımına ve sensör çözünürlüğüne bağlı olarak ek bir nüfuz mesafesine eşittir. İnsanın yaklaşma hızı tipik olarak vücuda erişim için saniyede 1.600 milimetreye veya el hareketleri için saniyede 2.000 milimetreye ayarlanmıştır. Toplam sistem durdurma performans süresi, optik sensörün, Güvenlik PLC'si mantık işleminin ve robot kontrol ünitesi aktüatör durdurma mekanizmasının tepki sürelerini birleştirir. Ek nüfuz mesafesi, bir elin veya vücudun bir kısmının, algılama gerçekleşmeden önce ışık ışınlarını ne kadar geçebileceğini açıklar.
Pratik bir uygulama senaryosunda, insanın yaklaşma hızı saniyede 1.600 milimetre ise, toplam birleşik sistem durdurma yanıt süresi 0,35 saniyeyse ve vücut algılama ızgarası için nüfuz derinliği izni 850 milimetre ise hesaplama 1.600'ü 0,35 ile çarparak 560 milimetre verir. 850 milimetrelik nüfuz etme payının eklenmesiyle gerekli minimum güvenlik mesafesi 1.410 milimetre olur. Bu nedenle ışık perdesi, en yakın robot süpürme tehlike hattından en az 1.410 milimetre uzağa monte edilmelidir.
5. Malzeme Geçiş Stratejileri: Susturma ve Körleme İşlevleri
Otomatik paketleme hatları, bitmiş palet istiflerinin veya boş paletlerin, yanlış acil durum durdurmalarını tetiklemeden çevredeki açıklıklardan geçmesine izin verirken aynı zamanda insan girişini de tespit etmelidir.
Sessize Alma İşlevi (Geçici Bypass)
Sessize alma, foto-göz mantığını kullanarak malzeme girişi veya çıkışı sırasında ışık perdesini geçici olarak devre dışı bırakan bir geçici bypass yöntemidir. Sistem, giden bir paletin belirli şeklini ve hızını algılamak için çapraz-desenli (X{-Muting) veya paralel (L-Muting) fotoelektrik sensörlere dayanır. Sessizleştirmenin birincil faydası, tüm palet yüklerinin kesintisiz olarak hücre dışına aktarılmasına izin vermesidir, ancak ana sınırlaması, bir insanın paletin hemen arkasından takip etmesini önlemek için katı bir zamanlama sırası gerektirmesidir.
Körleme Fonksiyonu (Uzaysal Devre Dışı Bırakma)
Karartma, sabit nesnelerin optik alandan geçtiği durumlarda ışık perdesinin belirli ışınlarının devre dışı bırakıldığı bir mekansal devre dışı bırakma yöntemidir. Sabit kesme, sabit yapısal destekleri veya makaralı yatak çerçevelerini sürekli olarak göz ardı eder. Yüzen körleme, nesnenin üstünde ve altında ışın korumasını korurken, tanımlanmış boyuttaki hareketli nesneleri göz ardı eder. Körlemenin temel sınırlaması, etkili sensör çözünürlüğünün düşmesi ve minimum güvenlik mesafelerinin yeniden hesaplanmasını gerektirmesidir.
6. Fonksiyonel Güvenlik Kontrol Sistemleri: ISO 13849-1 (PLd ve PLe)
Güvenlik cihazlarının standart,{0}güvenlik dışı PLC'lere bağlanması ciddi bir uyumluluk ihlalidir. Modern paletleme robotu sistemleri, aşağıdaki sertifikalara sahip işlevsel güvenlik kontrol mimarilerini zorunlu kılar:ISO 13849-1.
Gerekli Performans Düzeyi, yaralanmanın ciddiyeti, maruz kalma sıklığı ve zarardan kaçınma olasılığı değerlendirilerek belirlenir. 20 ila 300 kilogram arasında değişen yüksek taşıma yükleri ve yüksek kol hareket hızları nedeniyle robotik paletleme hücreleri neredeyse evrensel olarak Kategori 3 veya Kategori 4 mimarileri kapsamında PLd veya PLe'yi zorunlu kılar.
Kategori 3 veya Kategori 4 güvenlik kontrol yapısında, ışık perdelerinden, kapı kilitlerinden ve acil durdurma düğmelerinden gelen çift-kanallı giriş sinyalleri doğrudan Güvenlik PLC'sine veya özel güvenlik kontrolörüne beslenir. Güvenlik denetleyicisi, arıza korumalı çapraz-izleme ve yedekli mantıksal işleme gerçekleştirir. Daha sonra çift ana kontaktörler veya robot kontrol cihazının Güvenli Tork Kapatma girişi gibi güvenlik aktüatörlerine çift-kanallı çıkış sinyalleri gönderir.
Robot Kontrol Cihazlarında Temel Güvenlik Fonksiyonları
- Güvenli Tork Kapatma (STO):Kontrolör elektroniklerini kapatmadan robot motorlarına giden gücü keserek beklenmedik mekanik yeniden başlatmaları önler.
- Güvenli Operasyonel Durdurma (SOS):Tam motor tutma torkunu korurken kolun tamamen sabit kalmasını sağlamak için robot eklem kodlayıcılarını izler.
- Güvenle-Sınırlı Hız (SLS):Öğretme modu veya azaltılmış-hızlı manuel işlemler sırasında maksimum Araç Merkez Noktası hızını, genellikle saniyede 250 milimetre veya daha az olacak şekilde sınırlandırır.
7. İşbirlikçi Robotlar ve Ağır Endüstriyel Hücreler
İşbirliğine dayalı bir robot paletleyici ile geleneksel yüksek-hızlı bir endüstriyel kol arasında seçim yapmak, hücrenin güvenlik gereksinimlerini temelden değiştirir.
İşbirliğine Dayalı Paletleyici (Cobot)
- Birincil Güvenlik Mekanizması:Ortak tork sensörleri aracılığıyla Güç ve Kuvvet Sınırlaması (PFL).
- Standartlara Odaklanma:Öncelikle ISO/TS 15066 ve ISO 10218-1 tarafından yönetilir.
- Sıkışma Noktası ve EOAT Güvenliği:Yumuşak-yastıklı kıskaçlar ve kuvvet-sınırlayıcı durdurucular kullanır.
- Çalışma Hızı ve Ayak İzi:Ortak çalışma modu sırasında saniyede 1,0 metrenin altındaki düşük hızlarla sınırlıdır; genellikle çok az koruma gerektiren veya hiç koruma gerektirmeyen ultra-kompakt bir ayak izi sunar.
- Yük Kapasitesi:Tipik olarak 8 ila 25 kilogram arasında değişir.
Endüstriyel Robotik Hücre
- Birincil Güvenlik Mekanizması:Fiziksel kilitli çevre çitleri ve aktif ışık perdeleri.
- Standartlara Odaklanma:ISO 10218-1/2 ve ISO 13849-1 tarafından yönetilmektedir.
- Sıkışma Noktası ve EOAT Güvenliği:Yüksek sıkma kuvvetine sahip mekanik korumalı tutucular kullanır.
- Çalışma Hızı ve Ayak İzi:Saniyede 2,5 metrenin üzerinde sınırsız tam hızlarda çalışır ve tamamen çitlerle çevrili zarf için büyük bir ayak izi gerektirir.
- Yük Kapasitesi:50 kilogramdan 800 kilograma kadar değişir.
Bir cobot yalnızca kullandığı aletler ve taşıma kapasitesi kadar güvenlidir. Bir cobot keskin kenarlı oluklu bir tepsiyi veya ağır ahşap paleti tutarsa{{1}, maruz kalan darbe yine de ciddi travmaya neden olabilir. Tam bir ISO 12100 risk değerlendirmesi, çitsiz cobot hücreleri için bile zorunlu olmaya devam ediyor-.
8. Tesis Mühendisleri için-Sahada Güvenlik Sorun Giderme Matrisi
Sertifikalı güvenlik donanımıyla bile yanlış kurulum veya sensör yanlış hizalamaları hücre kesintilerine ve istenmeyen kesintilere yol açar.
Ortak Güvenlik Sistemi Tanılaması
- Aralıklı Işık Perdesinin Açılması:Genellikle yakındaki konveyörlerden kaynaklanan ve optik hizalama kaymalarına neden olan titreşimden kaynaklanır. Bu sorunu çözmek için, montaj direklerini-titreşim önleyici sönümleme plakalarıyla güçlendirin ve lazer araçlarını kullanarak-optik ekseni yeniden hizalayın.
- Palet Çıkışında Susturma Arızası:Muting sensörleri sıra dışı veya düzensiz palet şekilleri nedeniyle etkinleştirildiğinde meydana gelir. Fotoelektrik lens yüzlerini temizleyerek ve X-sensör geçiş açılarını ve PLC zamanlayıcı pencerelerini yeniden kalibre ederek bu sorunu düzeltin.
- Güvenlik PLC'si Çapraz{0}}Devre Arızaları:Çift-kanallı güvenlik giriş kanalları arasında kısa devre olduğunu belirtir. Saha kablo terminal bloklarında sıkışmış kablo olup olmadığını inceleyin ve hasarlı kablo hatlarını, korumalı bükümlü-çift kablolarla değiştirin.
- Robot Otomatik-Kapı Kapatıldıktan Sonra Başlamayı Reddediyor:Genellikle güvenlik denetleyicisinin otomatik-mod mantığını yeniden başlatmadan önce manuel sıfırlama gerektirmesi nedeniyle oluşur. Operatörün manuel sıfırlama düğmesi dizisini hücrenin dışından yürüttüğünü doğrulayın ve HMI'daki koruma-kilitleme solenoidi durumunu doğrulayın.
- Lazer Tarayıcının Toz Nedeniyle Yanlış Durması:Mesafe eşiklerini tetikleyen optik lens pencerelerinde toz birikmesinden kaynaklanır. Anti-statik mendiller kullanarak tarayıcı pencerelerini silin ve yazılımdaki tarayıcı kontur alanı toleranslarını ayarlayın.
9. Güvenlik Denetimi ve Devreye Alma Kontrol Listesi (FAT/SAT)
Otomatik bir paletleme hücresini üretim personeline teslim etmeden önce, güvenlik mühendisleri işlevsel bir güvenlik doğrulama kontrol listesini doldurmalı ve imzalamalıdır:
- E-Devre Testini Durdurun:Anında Güvenli Tork Kapatma yanıtını onaylamak için HMI üzerindeki tüm Acil Durdurma düğmelerine, eğitim pandantiflerine ve çit direklerine ayrı ayrı basın.
- Güvenlik Kilidi İşlevselliği:Herhangi bir fiziksel çit kapısının açılmasının robotun hareketini anında durdurduğunu ve çalışma sırasında kapı mandalının açılmasını önlediğini doğrulayın.
- Işık Perdesi Durma Mesafesi Doğrulaması:Fiziksel mesafenin hesaplanan ISO 13855 minimumunu karşıladığını veya aştığını doğrulamak için bir durma{0}}zamanı ölçüm cihazı kullanarak fiziksel izinsiz giriş testleri gerçekleştirin.
- Mantık Hatası Testini Susturma:Sistemin sert bir güvenlik durdurmasını tetiklediğini doğrulamak için ışık perdesi ışınlarını kasıtlı olarak uygun susturma sırasından çıkarın.
- Manuel Sıfırlama Konumu Kontrolü:Tüm manuel güvenlik sıfırlama düğmelerinin, hücrenin tamamının tam, engelsiz bir görünümünü sağlayacak şekilde, tehlikeli muhafazanın kesinlikle dışına yerleştirildiğinden emin olun.
- Tabela ve Görsel Uyarı Denetimi:Yüksek-voltaj etiketlerinin, robot hareketi uyarı işaretlerinin ve görsel durum işaretçilerinin açıkça görülebildiğini ve tamamen işlevsel olduğunu doğrulayın.
10. Tesis Yöneticileri için Özet Protokol
Tamamen uyumlu, yüksek{0}}çıkışlı bir endüstriyel paletleme robotu hücresi oluşturmak, operasyonel verimliliği katı risk azaltmayla dengelemeyi gerektirir.
İlk olarak, ileri aşamadaki maliyetli hücre yeniden tasarımlarından kaçınmak için mühendislik düzeni aşamasının başlarında bir ISO 12100 Risk Değerlendirmesi gerçekleştirin. İkinci olarak, giriş ve çıkış noktalarını güvence altına almak için sert fiziksel çevre korumasını sertifikalı Tip 4 güvenlik ışık perdeleri ve güvenli lazer tarayıcılarla birleştirin. Üçüncüsü, durma performansının insan yaklaşma hızlarına uygun olmasını sağlamak için her zaman minimum güvenlik mesafelerini ISO 13855'e göre hesaplayın. Son olarak, özel Güvenlik PLC'leri aracılığıyla Kategori 3 veya 4 PLd/PLe çift-kanallı güvenlik kontrol mimarilerini uygulayın.
Paketleme tesisleri, sağlam, çok-katmanlı bir güvenlik mimarisi oluşturarak personeli koruyabilir, mevzuata uygunluk denetimlerini gecikmeden geçebilir ve uzun-vadeli kesintisiz üretim sağlayabilir.